ITC-CSCC 2026 口頭発表 · バンコクITC-CSCC 2025 ポスター · ソウルコード公開 · MIT
原点最適化で体積計算再構成を
より鮮明に、より速く
9×9の要素画像81 → 1回原点を選ぶための再構成の回数
CPU · 論文の実測値0.31s反復探索は推定25.45 s(0.3142 s × 81)
GPU · CuPy、RTX 30900.0057s同じ計算をGPUで実行
固定した原点と最適化した原点
9×9の要素画像で再構成した1951 USAF解像度チャート。ITC-CSCC 2026 Fig. 6の(a)と(d)です。バーの束の境界を比べてみてください。
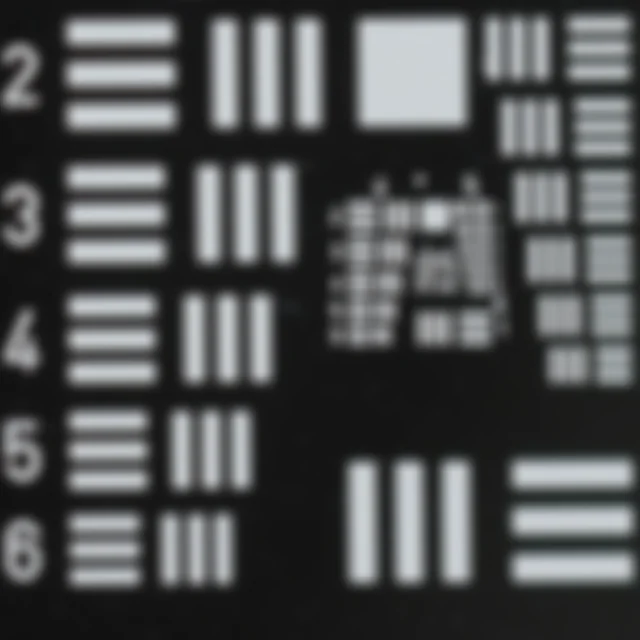
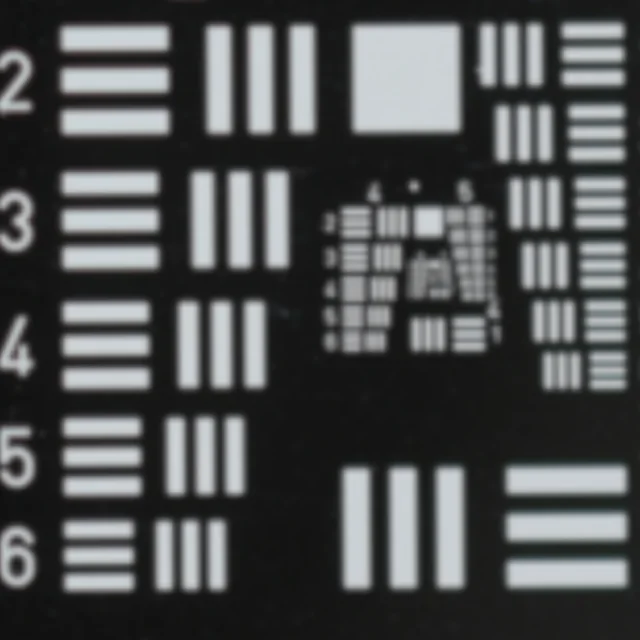 固定した原点最適化した原点
体積計算再構成(VCR)は、複数の視点から撮った要素画像を奥行きに合わせてずらして重ね、3次元シーンの断面をつくります。このとき画像を画素単位でしか動かせないため量子化誤差が生じ、再構成画像がぼやけます。
2025年の論文では、重ね合わせの基準点(原点)を最適化して、この誤差を減らしました。ただし、最適な原点を見つけるには再構成を何度も繰り返す必要があり、時間がかかりました。
2026年の論文では、この原点を画像に関係なくカメラパラメータだけから直接計算します。論文の実験では反復探索と同じ原点・同じSSIMが得られ、時間だけが短くなりました。すべての場合に同じになることが保証されるわけではありません。
VCRとは
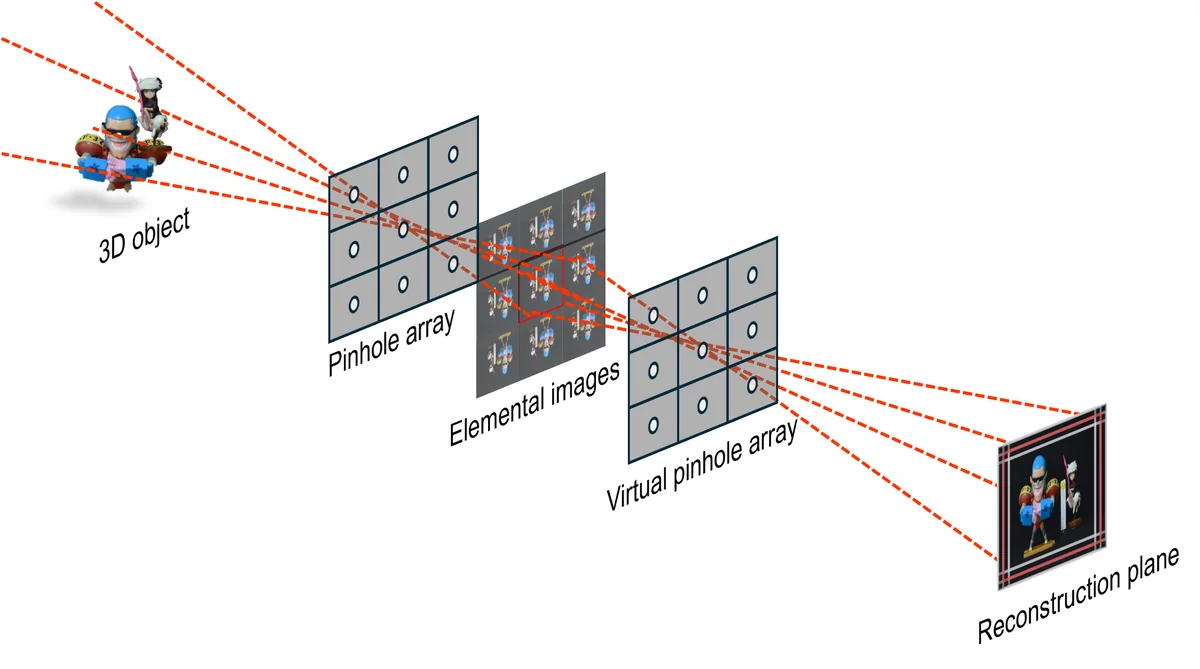
方法
候補の原点ごとに再構成していた反復を、パラメータによる1回の計算に置き換えました。
従来:反復探索
- 要素画像の取得
- 候補の原点を選択
- VCRで再構成
- 画質を評価し、2に戻って反復
候補ごとに再構成をやり直すため、計算量が大きくなります。
提案:直接計算
- 要素画像の取得
- カメラパラメータと奥行きを入力
- 量子化誤差が最小になる原点を式で計算
- VCRで1回だけ再構成
画像に依存せずパラメータだけを使うため、反復がありません。論文の実験では、結果画像の画質(SSIM)が反復探索と同じでした。
処理時間
9×9の要素画像の場合。ITC-CSCC 2026 Table III、IV。
再構成 81回 → 1回反復探索の25.45 sは、再構成1回の0.3142 sに81を掛けた推定値です。原点とSSIMは論文の実験では同じでしたが、一般に保証されるものではありません。
コード
2本の論文の手法をPythonで整理して公開しました:github.com/zoocasso/origin-point-optimization-vcr
- 原点の計算(
origin.py)、VCRによる再構成(vcr.py)、画質指標、処理時間の計測スクリプト - テスト21個。改めて実装した研究の式と、固定シードの入力10,000件で照合して一致
- NumPy、OpenCV。GPUでの計測はCuPy(任意)。MITライセンス
引用
@inproceedings{lee2026accelerated,
  title     = {Accelerated Origin Point Optimization for
               Volumetric Computational Reconstruction},
  author    = {Lee, Hyeongju and Cho, Myungjin and Lee, Min-Chul},
  booktitle = {Proc. ITC-CSCC},
  year      = {2026}
}@inproceedings{lee2025image,
title = {Image Enhancement of Volumetric Computational
Reconstruction Using Origin Point Optimization},
author = {Lee, Hyeongju and Yeo, Gilsu and Cho, Myungjin and Lee, Min-Chul},
booktitle = {Proc. ITC-CSCC},
year = {2025}
}